智能监测下的斗臂车载荷报警装备研制
摘要
关键词
配网带电作业;智能监测;绝缘斗臂车;载荷报警装备
正文
1 引言
配网带电作业是指在不停电的情况下,使设备(导线、避雷线、开关、刀闸、金具等)与带电体脱离或连接一种作业技术。使用绝缘斗臂车配网带电作业的基本流程是:绝缘斗臂车支撑稳固,空斗试操作合格,然后人员登斗不断靠近带电体,然后不断移动位置开展带电作业后退出带电作业工位。基于此,以下重点对一种斗臂车载荷报警装备进行研制,以期使其能够实现实时监测报警的目标。
2 智能监测下的斗臂车载荷报警装备的研制
2.1 系统组成
绝缘斗臂车载荷检测系统,应用于绝缘斗臂车,绝缘斗臂车由支撑架、工作斗以及绝缘臂组成,包括:载荷传感器、显示模块、声光告警模块和控制模块;载荷传感器设置在支撑架和绝缘臂上,显示模块和声光告警模块设置在工作斗上,控制模块分别连接载荷传感器、显示模块以及声光告警模块。控制模块用于:获取载荷传感器检测的载荷数据;将载荷数据发送至显示模块显示;根据载荷数据进行计算,判断绝缘斗臂车载荷是否异常;若绝缘斗臂车载荷异常,则发送载荷异常信息至声光告警模块以触发声光告警。
报警装置主要由称重传感器、控制器、显示器、供电装备构成,可实现监测重量,载荷实时显示,预警、报警,可前期设定并定期校正,整体框图如下所示。
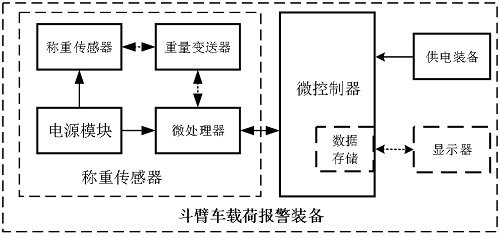
图 1 系统框图
称重传感器主要由称重传感器、重量变送器、温度传感器、电源模块、微处理器等组成,传感器与变送器之间使用压阻式压力变送器转换,并通过4-20 mA电流信号转换,微处理器对信号进行处理,实现对载荷的实时监测。
显示器由液晶显示屏组成,通过触摸操作进行操控。显示器与控制器之间通过RS485总线连接,控制器通过无线方式对显示器进行控制,实现对显示器的控制与管理。控制器主要由微处理器、时钟模块、LCD显示屏、RS485总线连接、电源模块等组成,控制器与显示器之间通过RS485总线连接,控制器通过时钟模块对显示器进行控制,实现对显示器的控制与管理。
供电装备主要由电源模块、LED显示模块、温度传感器、电池组成,供电装备与控制器之间采用无线方式进行连接,控制器通过RS485总线与供电装备连接,实现供电的数字化管理。供电装备由两块电池组成,每块电池提供的供电电量为5~7A,电池电压为4.2V,可以根据使用情况进行更换。电源模块由两块20A的DC/DC电源模块组成,具有自动转换功能,可以根据系统电压自动选择合适的输出电压。
2.2 报警系统工作原理
当斗臂车作业过程中,由于设备本身故障,或因操作不当等原因造成车辆发生倾翻时,系统通过传感器监测到载荷变化时,就会发出声光报警信号。
当系统发现车辆作业过程中出现较大幅度的载荷变化时,就会发送声光报警信号给车载监控主机,同时自动启动防碰撞模式,该模式下,斗臂车处于停止状态且斗臂车停止动作时,系统才会启动防碰撞模式;当系统发现车辆作业过程中出现较大幅度的载荷变化时,就会发送声光报警信号给车载监控主机,同时自动启动防碰撞模式;当系统发现车辆作业过程中出现较大幅度的载荷变化时,就会发送声光报警信号给车载监控主机,系统运行流程如图2所示。
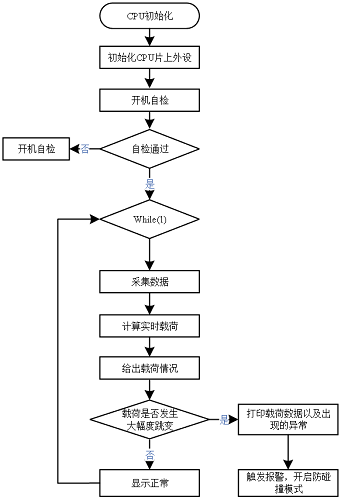
图2 系统软件流程图
2.3 关键创新点
第一,利用载荷报警装备解决绝缘斗臂车载重无法实时监测并报警的问题。利用载荷报警装备在绝缘斗臂车不同工位状态下,对各荷重数据进行实时监测,一旦出现超出阈值范围的数据,系统自动触发报警装置,并将实时数据发送至作业人员的智能终端,让作业人员在临界荷重时,及时停止作业或采取其他措施。
第二,实现实时监测载重量。利用智能终端实时读取、记录、统计斗车的载荷信息,并将结果显示在智能终端上,为作业人员提供直观的数据参考,减少作业人员的盲目性,提高斗臂车的利用率,并可提前预知载荷异常情况,规避事故发生。
第三,自动报警装置,无需人员持续观测,提升工作效能。该装置可根据工作人员设定的载荷阈值,在斗臂车发生超出阈值范围的工况下,系统会自动触发报警装置,并将实时数据发送至作业人员的智能终端上,让作业人员及时停止作业或采取其他措施,避免事故发生。
第四,定制化设置,可前期设定并定期校正荷载,适用于多种斗臂车。针对绝缘斗臂车,可在其前、中、后不同工作位置下,对荷重进行实时监测,当超出阈值时,系统自动触发报警装置,并将实时数据发送至作业人员的智能终端上,让作业人员及时停止作业或采取其他措施,规避事故发生。
2.4 装置的实施效果
项目研究的智能监测下的斗臂车载荷报警装备,能够在作业中实时监测并报警,保护作业人员的人身安全。该装置由三个部分组成:一是斗臂车上安装的实时监测装置;二是用于连接数据传输的网络通信装置;三是用于显示斗臂车运行状态的显示装置。其中,实时监测装置主要由安装在斗臂车上的监测单元和用于数据传输的网络通信单元组成,采用无线通讯技术连接至数据传输单元,再由数据传输单元将实时监测到的载荷数据传输至显示单元。该装置主要用于在作业过程中,实时监测并报警斗臂车载荷数据,一旦发生异常,该装置将立即发出警报并自动停止斗臂车运行,如图3所示。
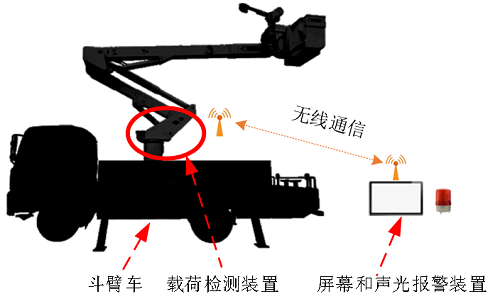
图3 报警检测示意图
该项目研究的装置将解决绝缘斗臂车载重无法实时监测并报警的问题,降低人员高坠触电风险,减少线路及设备故障发生,是绝缘斗臂车作业安全生产必备工器具,普通斗臂车也可以应用。项目研究完成后可将其推广在南方电网系统内大规模应用。
3 结束语
总而言之,由于智能监测下的绝缘斗臂车载荷报警装备研制属于一项新的技术,目前仍处于试验阶段,在装备技术成熟之前,难以在电力系统中大面积推广应用。本项目研制的智能监测下的绝缘斗臂车载荷报警装备是一项创新性的成果,它改变了以往传统设备中称重传感器监测数据滞后和易受环境影响的缺点,将智能监测下的绝缘斗臂车载荷报警装备应用于电力系统中,能够实现斗臂车在不同工位下载重量实时监测,一旦出现超载或异常情况及时报警,有效避免了因超重或异常导致斗臂车侧翻或损坏等事故发生,能够为电力系统的安全稳定运行提供有力保障。
参考文献
[1]冯玉,吴少雷,詹斌,陆巍.斗臂车带电作业安全智能管控系统的研究[J].通讯世界,2018,(11):194-195.
[2]黄雄峰,肖粲然,张宇娇.临近带电体作业设备报警装置研制[J].中国电力,2018,51(04):1-6+14.
[3]辛洪杰,辛庚鑫,邵明波.10kV绝缘斗臂车防触碰自动报警装置的研制[J].山东工业技术,2016,(18):269-270.
...