基于深度学习的图像识别在智能交通系统中的应用
摘要
关键词
深度学习;图像识别;智能交通系统;应用
正文
引言:智能交通系统与图像识别技术在理念与技术上高度契合,基于深度学习的图像识别方法为其发展提供理论基石。本文旨在介绍智能交通系统在交通运输领域中的重要性和普及程度,以及图像识别在智能交通系统中的广泛应用。从深度学习与计算机视觉技术角度,评估基于深度学习的图像识别方法在智能交通系统中的应用价值及其方法。
1 图像识别方法趋向及优势辨析
1.1智能交通系统发展现状概览
智能交通系统由于其提高交通运输效率、缓解交通拥堵、减少事故率等显著优势,近年来得到广泛关注与研究。智能交通系统融合了信息技术、通信技术、控制技术与交通规划理论,通过实时监测交通流量与道路状况,实现交通管理的智能化与自动化,显著提升城市物流与交通的可持续性。[1]
1.2图像识别技术在智能交通系统中的应用潜力评估
图像识别技术可以识别图像中的交通手势、道路标识与车辆,为智能交通系统提供重要的数据源与决策依据。通过检测驾驶员手势可以预测车辆行驶方向与转向可能性;识别交通标识与车道线提供道路导航与车道偏离预警;因此,图像识别技术在智能交通系统中具有广阔的应用前景。
1.3基于深度学习的图像识别方法优势分析
传统的图像识别方法基于手工提取的低层视觉特征,在复杂交通场景下准确率有限。深度学习通过直接学习图像的高层语义特征,可以识别交通场景中对象的姿态、方向与互动关系,对环境变化具有强大的适应能力。[2]卷积神经网络利用局部连接和权值共享的机制,可以自动学习图像的空间相关特征;相比传统方法具有较强的环境适应性与扩展性,更适用于智能交通系统的图像识别任务。
2 深度学习在图像识别中的原理和方法
2.1卷积神经网络
卷积神经网络(CNN)是一种在图像和序列等数据上表现出色的深度学习模型。它通过卷积层提取局部特征,通过池化层减少计算复杂性,最终通过全连接层进行分类或回归任务。(如图1)
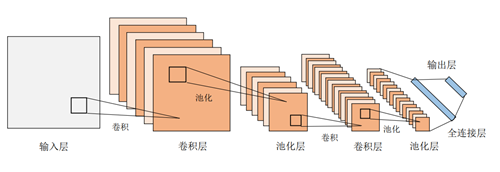
图 1卷积神经网络示意图
2.2循环神经网络
循环神经网络(RNN)是一种强大的深度学习模型,在图像识别中的原理是通过使用记忆单元和循环连接来处理序列数据。在图像识别中,可以将图片切割成一系列的图像块,并将每个图像块作为序列输入到RNN中。RNN通过维护一个隐藏状态,将之前的信息传递到当前时间步,并根据当前输入进行更新。这种状态传递和信息更新方式使得RNN能够捕捉到序列之间的上下文关系和时间依赖性,从而更好地理解图像中的内容和结构。通过反向传播算法来训练RNN,使其能够学习到图像特征的表征表示,实现图像识别任务。
2.3生成对抗网络
生成对抗网络(GAN)利用生成器和判别器的对抗机制,生成器通过学习数据分布生成逼真图像样本,判别器评估真实和生成样本的区别。通过对抗训练,生成器逐渐提高生成质量,判别器努力识别生成不足,实现更准确的图像识别和生成。
3 智能交通系统中的图像识别应用场景
3.1交通流量监测和事故预测
利用图像识别技术,如卷积神经网络(CNN),对交通场景图像进行车辆检测和跟踪。通过识别车辆,并跟踪其在道路上的移动,可以得到车辆的数量和密度信息。帮助交通管理部门进行实时调度和优化,对未来的交通流量进行预测,为交通规划和决策提供依据。当交通摄像头捕捉到某辆车突然变道或者违规行驶时,智能交通系统会通过图像识别技术分析该车的行为,并与之前的交通事故数据进行比对。系统可以根据历史数据和模型进行判断,预测该车辆是否存在交通事故的风险,并及时发出警报,提醒交通管理部门或相关人员采取措施来避免事故的发生。
3.2行人行为分析
智能交通系统中的另一个图像识别应用场景是行人行为分析。通过分析行人在交叉口的行为,可以预测行人的行动意图,并进行冲突检测,以避免交通事故的发生。通过分析行人的移动模式和姿势变化,可以识别行人的行为,如走路、跑步、停留等。这对于交通安全和犯罪监测具有重要意义。
3.3无人驾驶和汽车辅助驾驶
无人驾驶汽车依赖于图像识别技术,通过车载摄像头和传感器来捕获道路上的图像信息。这些图像可以包括其他车辆、行人、交通标志、信号灯、道路标记等。图像识别系统能够分析这些图像数据,识别出不同的物体和场景,并做出相应的驾驶决策。在汽车辅助驾驶中,图像识别技术可以帮助驾驶员更安全地操作车辆。例如,车辆可以通过识别前方的车辆和障碍物来提供自适应巡航控制(ACC)功能,以保持与前车的安全距离。此外,图像识别系统还可以用于车道保持辅助系统(LKA),帮助驾驶员保持在车道内。
4 智能交通系统中图像识别的改进措施
智能交通系统设计是一个复杂的过程,需要综合考虑多个因素,以实现更智能、高效的功能。
4.1更精准的算法和模型
持续改进图像识别算法和深度学习模型,以提高物体识别、场景理解和目标跟踪的准确性,如使用目标检测模型,它可以在图像中定位和识别多个物体,获得目标的精确位置。常用的目标检测模型有基于区域的方法Faster R-CNN和单阶段方法YOLO等。此外,还可以使用迁移学习,利用在大规模数据集上预训练的模型作为初始权重,然后在新的任务上进行微调,来提高图像识别的准确性。
4.2实时性优化
改进图像识别系统的实时性能,以确保在高速移动的交通环境中能够快速、准确地做出决策。以下列举了优化算法的计算效率和响应速度的方法。(见表1)
优化方法 | 具体操作 | 优势 | 缺点 |
硬件加速 | 利用GPU和TPU进行神经网络并行计算 | 显著提高模型计算速度 | GPU资源限制,功耗高 |
模型剪枝和压缩 | 滤波器剪枝、通道剪枝与连接剪枝等 | 减少网络参数与计算量 | 剪枝过度可影响网络性能 |
轻量级网络 | MobileNet、ShuffleNet等 | 网络结构简单,较低的计算成本 | 网络表达能力有限,精度受限 |
部分计算迁移 | 候选区域生成等在离线完成 | 在线计算量少,推理加速 | 需要人工设计迁移方案,工作量大 |
表1优化方法比较
此外,还可以使用多模态融合,强化学习和自主决策等方法来提高系统的适用性和灵活性。值得注意的是,具体使用哪种模型或方法取决于应用场景和数据情况。在实际应用中,通常需要根据具体任务的需求和性能要求,评估和选择最合适的模型或方法。
5 总结
本研究评估基于深度学习的图像识别方法在智能交通系统中的应用潜力,研究发现图像识别技术可以为智能交通系统提供关键数据支撑,两者有广阔融合前景。然而,仍存在一些挑战需要进一步研究和解决。未来的研究可以探索更复杂的深度学习模型和算法,结合其他传感器数据来提高图像识别的准确性和鲁棒性,进一步推进智能交通系统的发展。未来的深度融合与技术创新,将带来交通管理与控制的革命性变革。
参考文献
[1]许立,任宇,刘晨,等.UAV 启用的无线电能传输:在连接性和安全性约束下的路径优化[J]。IEEE 车载技术交易,2019,68(4):3394-3407.
[2]张超,帕特拉斯,哈达迪。在移动和无线网络中的深度学习:一项调查[J]。IEEE 通信调查与教程,2019,21(3):2224-2287。
...